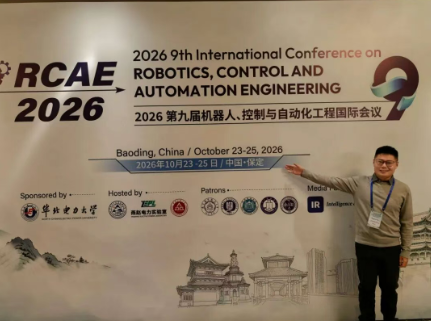
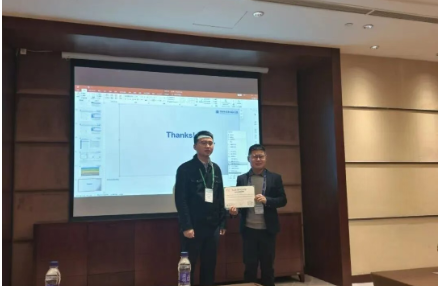
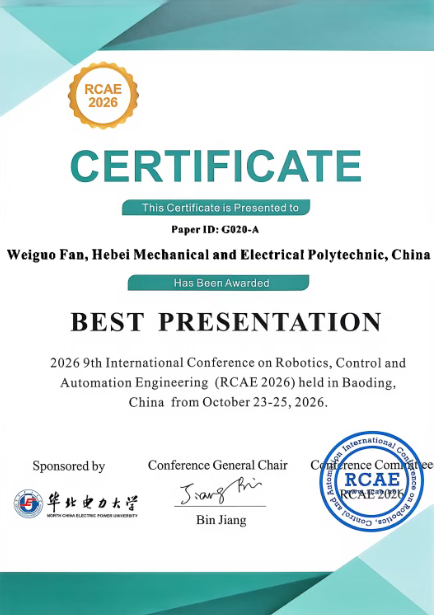
026年10月23日至25日,2026第九届机器人、控制与自动化工程国际会议(RCAE 2026)在中国保定顺利举办。河北机电职业技术学院机械工程系教师范维果受邀参会,围绕机器人非线性运动控制等前沿方向开展学术交流,并作专题成果汇报,向国内外同行展示了我系在具身智能领域三维运动调控的最新研究成果。值得关注的是,范维果老师在分会场9组汇报中脱颖而出,荣获BEST PRESENTATION奖,持续推进科研国际化交流与高水平科研团队建设。
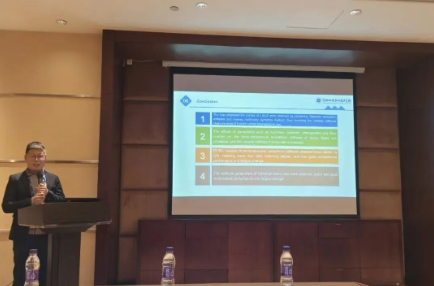
报告中,范维果老师聚焦机器人运动关节存在的“运动匹配度低、无缓冲、寿命短”三大痛点,系统介绍了团队以人体脊椎为仿生原型、采用多元耦合结构实现6个方向运动独立可调的研究思路。报告首先介绍了人体脊椎运动力学解析研究,团队建立了人体脊椎运动数据库,为产品设计提供目标数据;在此基础上,提出材料—结构多元耦合技术,首创“纤维硬度梯度+排布角度+直径”三元协同调控方法,实现前屈、后伸等6种运动独立可调,匹配度达90%以上;在多材料一体化成型技术方面,相关研究历经1000万次疲劳测试,满足工业高强度使用需求。汇报内容紧扣具身智能机器人运动关节的关键难题,展示了我系在仿生关节与三维运动调控方面的研究积累,得到与会专家学者的关注。
汇报期间,范维果老师还与合肥工业大学刘教授就仿生关节如何推动机器人运动发展进行了详细探讨交流,并与海内外专家学者面对面交流技术思路、探讨研究难点,进一步了解了机器人、控制与自动化工程领域的最新研究动态和产业应用趋势。通过交流,团队进一步明确了仿生关节在机器人运动性能提升、可靠性保障和工程化应用方面的关键问题,为后续科研攻关、成果转化和跨单位合作拓展了思路。
此次参会并荣获BEST PRESENTATION奖,不仅是一次学术成果展示,更是我系坚持开放办学、深化产教融合、推进科教融汇的生动实践。国际学术交流为我系产教融合和各项事业发展注入了新动能:一方面,通过对接国际前沿技术和产业需求,推动具身智能、仿生关节等研究方向与区域装备制造企业需求精准衔接,促进教育链、人才链与产业链、创新链有效衔接;另一方面,以高水平学术交流锻炼教师队伍,拓宽教师国际视野,提升“双师型”教师科研能力和教学水平,为高水平科研团队建设提供支撑。同时,参会成果将反哺专业建设、课程改革和实践教学,推动前沿技术进课堂、进项目、进实训,提升学生实践创新能力和人才培养质量,并进一步拓展与国内外高校、科研机构和企业专家的交流合作渠道,提升我系在相关领域的学术影响力和服务产业能力。
下一步,我系将认真总结参会成果,持续以国际交流为桥梁、以产业需求为导向,深化产教融合、科教融汇,推动科研创新与人才培养同频共振,为服务区域装备制造业高质量发展和学校高水平建设贡献力量。